Automatiser l’assemblage précis de grandes structures grâce à l’asservissement continu
Les projets HAPPY et HAPPY2 développent des positionneurs légers et flexibles, pilotés par des mesures locales ou globales, pour manipuler et positionner de grandes pièces dans l’aéronautique et le naval de défense.
 Avec
- Lancé en juin 2018, le projet HAPPY avait pour objectif de développer et d’évaluer un concept de ligne d’assemblage d’aérostructures flexible vis-à-vis des variantes de produits et des variations de cadences. Le système repose sur des positionneurs légers et flexibles, embarquables sur des bases mobiles et pilotés par un asservissement continu fondé sur des mesures locales ou globales.
- HAPPY2, mené de 2022 à 2025, prolonge ces travaux pour optimiser les lois de commande et les tester sur des cas d’usage plus complexes dans l’aéronautique et le naval de défense. Le projet clôturé présente un budget de 2 774 k€ sur trois ans.
Les enjeux industriels des projets HAPPY & HAPPY 2
Les évolutions rapides du marché et la demande de produits personnalisés imposent davantage de flexibilité aux moyens de production. Dans l’aéronautique, les lignes d’assemblage doivent pouvoir s’adapter aux cadences et aux variantes tout en limitant les contraintes liées aux moyens lourds et aux outillages fixes.
- offrir une flexibilité vis-à-vis des cadences et des variantes de produits ;
- réduire le recours intensif aux ponts roulants, identifiés comme des goulots d’étranglement dans les ateliers d’assemblage aéronautique ;
- supprimer le recours à des outillages ancrés au sol ;
- prendre en compte la flexibilité, les efforts et les déformations des pièces et des outillages pendant l’assemblage ;
- automatiser avec précision la manipulation et le positionnement de pièces lourdes ;
- tester la technologie sur des interfaces multiples et sur des cas d’usage aéronautiques et navals plus complexes.
Dans le naval de défense, l’asservissement continu constitue également une opportunité pour standardiser les méthodes de production, mettre en référence horizontalement deux éléments de grande dimension et supprimer une opération de retournement après pointage.
Les technologies développées pour l'assemblage automatisé
Les deux projets ont développé puis enrichi une architecture d’assemblage fondée sur des positionneurs mobiles, des lois de commande et plusieurs moyens de mesure.
- développement d’une loi de commande compensant la flexibilité des pièces et des outillages à partir de mesures locales en continu ;
- utilisation de caméras pour le cas d’usage tenon / chape ;
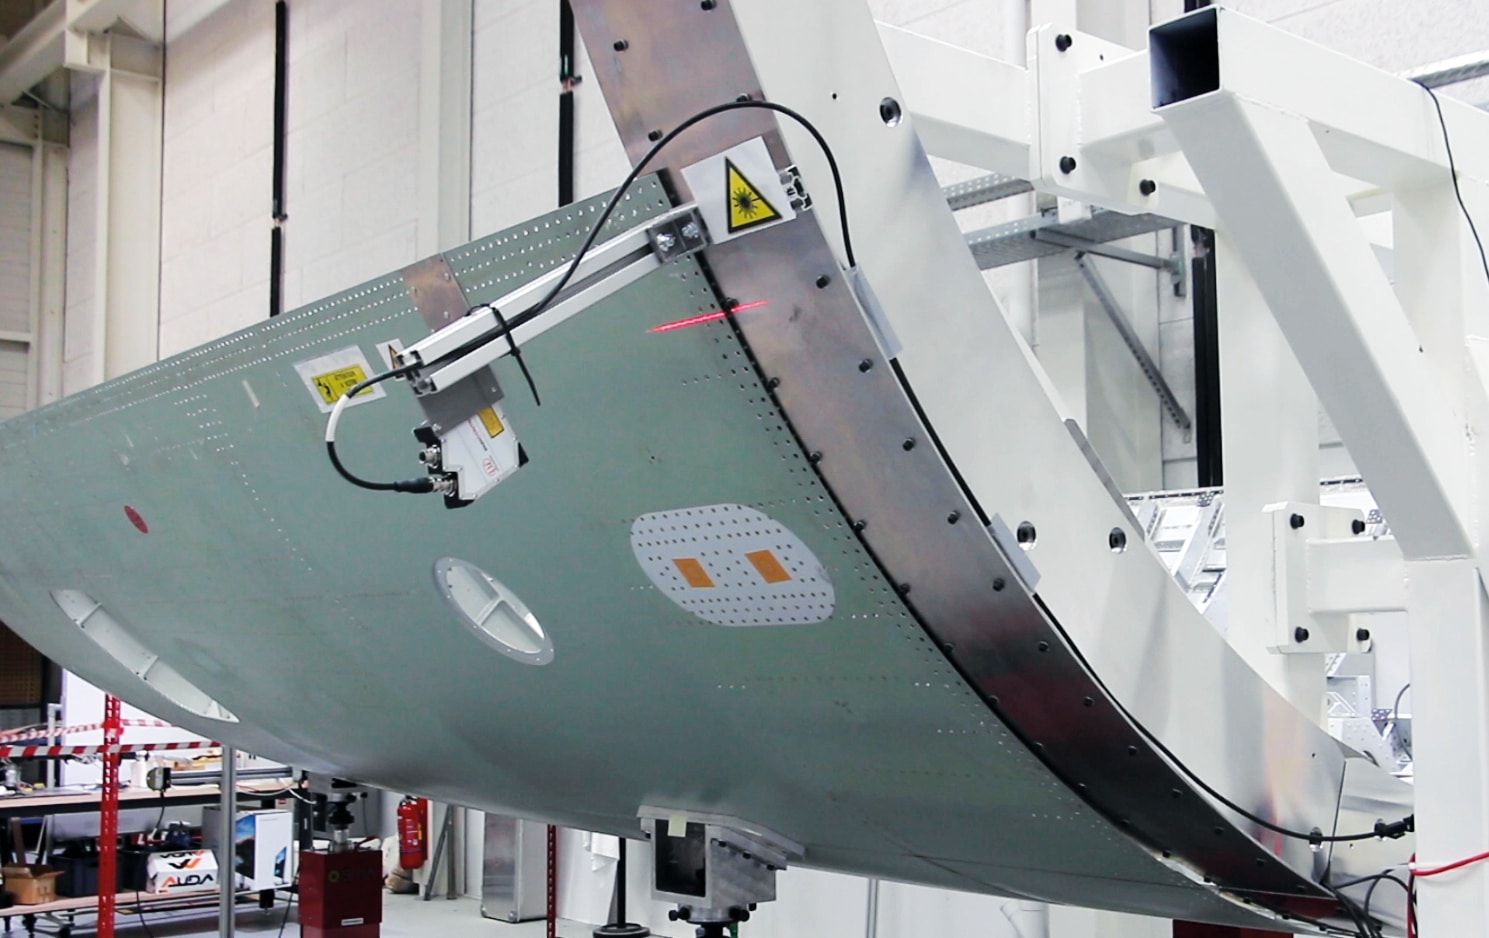
- utilisation de profilomètres laser pour le cas de jonction orbitale ;
- adaptation de la loi de commande au pilotage du dévrillage d’une pièce à partir d’un moyen de métrologie globale ;
- prise en compte des efforts et des déformations afin d’optimiser la commande ou de contrôler l’état des pièces en sortie ;
- asservissement simultané sur plusieurs interfaces ;
- combinaison de capteurs, notamment des profilomètres, des caméras et des capteurs à courants de Foucault ;
- suppression des marqueurs sur les pièces et détection d’alésages plus petits ou d’autres primitives géométriques remarquables ;
- comparaison de méthodes de détection de plans et de cercles en 3D avec un système stéréo et GPU, ainsi qu’un suivi 3D fondé sur des modèles ;
- développement d’un asservissement visuel avec gestion de priorités pour aligner un alésage au travers d’un autre dans le cas d’usage voilure ;
- développement d’un algorithme de traitement des données de profilomètres pour assister l’opérateur lors de l’accostage de viroles.
Les résultats du projet & impacts industriels
HAPPY a validé le principe de l’asservissement continu sur deux cas d’usage aéronautiques. Le démonstrateur a ensuite été transféré sur le site d’Airbus Atlantic à Montoir-de-Bretagne pour une évaluation des performances en conditions réelles.
- mise au point d’une solution légère et modulable, compatible avec les exigences de « clean shopfloor » de l’aéronautique ;
- temps d’assemblage annoncés environ dix fois plus rapides que ceux pratiqués dans l’industrie aéronautique ;
- validation expérimentale de la minimisation des efforts pendant le dévrillage, avant et pendant l’assemblage ;
- mise au point d’une solution d’asservissement visuel sans marqueurs pour la jonction tenons / chapes ;
- développement d’une solution d’alignement d’alésages pour le cas d’usage voilure ;
- développement d’un traitement des données de profilomètres pour l’accostage de viroles avec assistance à l’opérateur.
Les résultats finaux de HAPPY2 sont présentés comme prometteurs et permettent d’envisager des applications sur plusieurs briques technologiques : asservissement simultané sur plusieurs interfaces, combinaison de capteurs divers et détection de primitives géométriques plus petites ou différentes.
"Le projet HAPPY, c’est vraiment un projet de R&T qui va nous permettre de basculer le domaine de l’assemblage des structures avion en mode totalement automatisé. On a fait appel à l’IRT Jules Verne dans ce projet là pour développer des systèmes qui sont plus flexibles, avoir des temps d’assemblage les plus courts et pour avoir des lignes qui seront plus performantes à l’avenir."En savoir plus
Les perspectives industrielles
Poursuivre les validations dans l'aéronautique
Des travaux complémentaires sont en cours avec Airbus afin de tester d’autres types de capteurs pour d’autres types d’assemblage. Les solutions développées pourraient être valorisées pour l’assemblage de la voilure sur le caisson central de voilure et, à plus long terme, pour l’assemblage de grands sous-ensembles du fuselage central de futurs programmes.
Et la suite ? préparer le transfert dans le naval de défense
Pour le cas naval, les travaux visaient le dimensionnement et le chiffrage d’une solution d’assemblage semi-automatisée avec un intégrateur, afin de préparer le transfert des développements sur le site d’Indret.
Ce contenu pourrait vous intéresser.
 Expertise
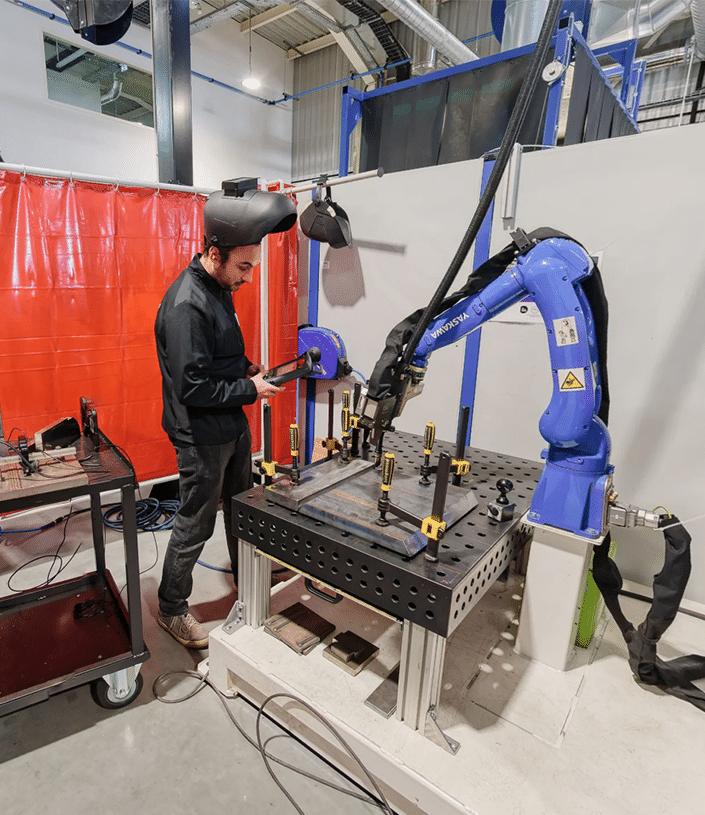
Robotique & Cobotique
Automatiser les procédés et optimiser le déploiement des robots dans des environnements industriels complexes.
Découvrir cette expertise
 Filière
Aéronautique
Découvrir cette filière
 Filière
Navale
Découvrir cette filière
 Filière
Transfert technologique
Découvrir cette filière
Explorez les autres succès stories.
 Projet France 2030
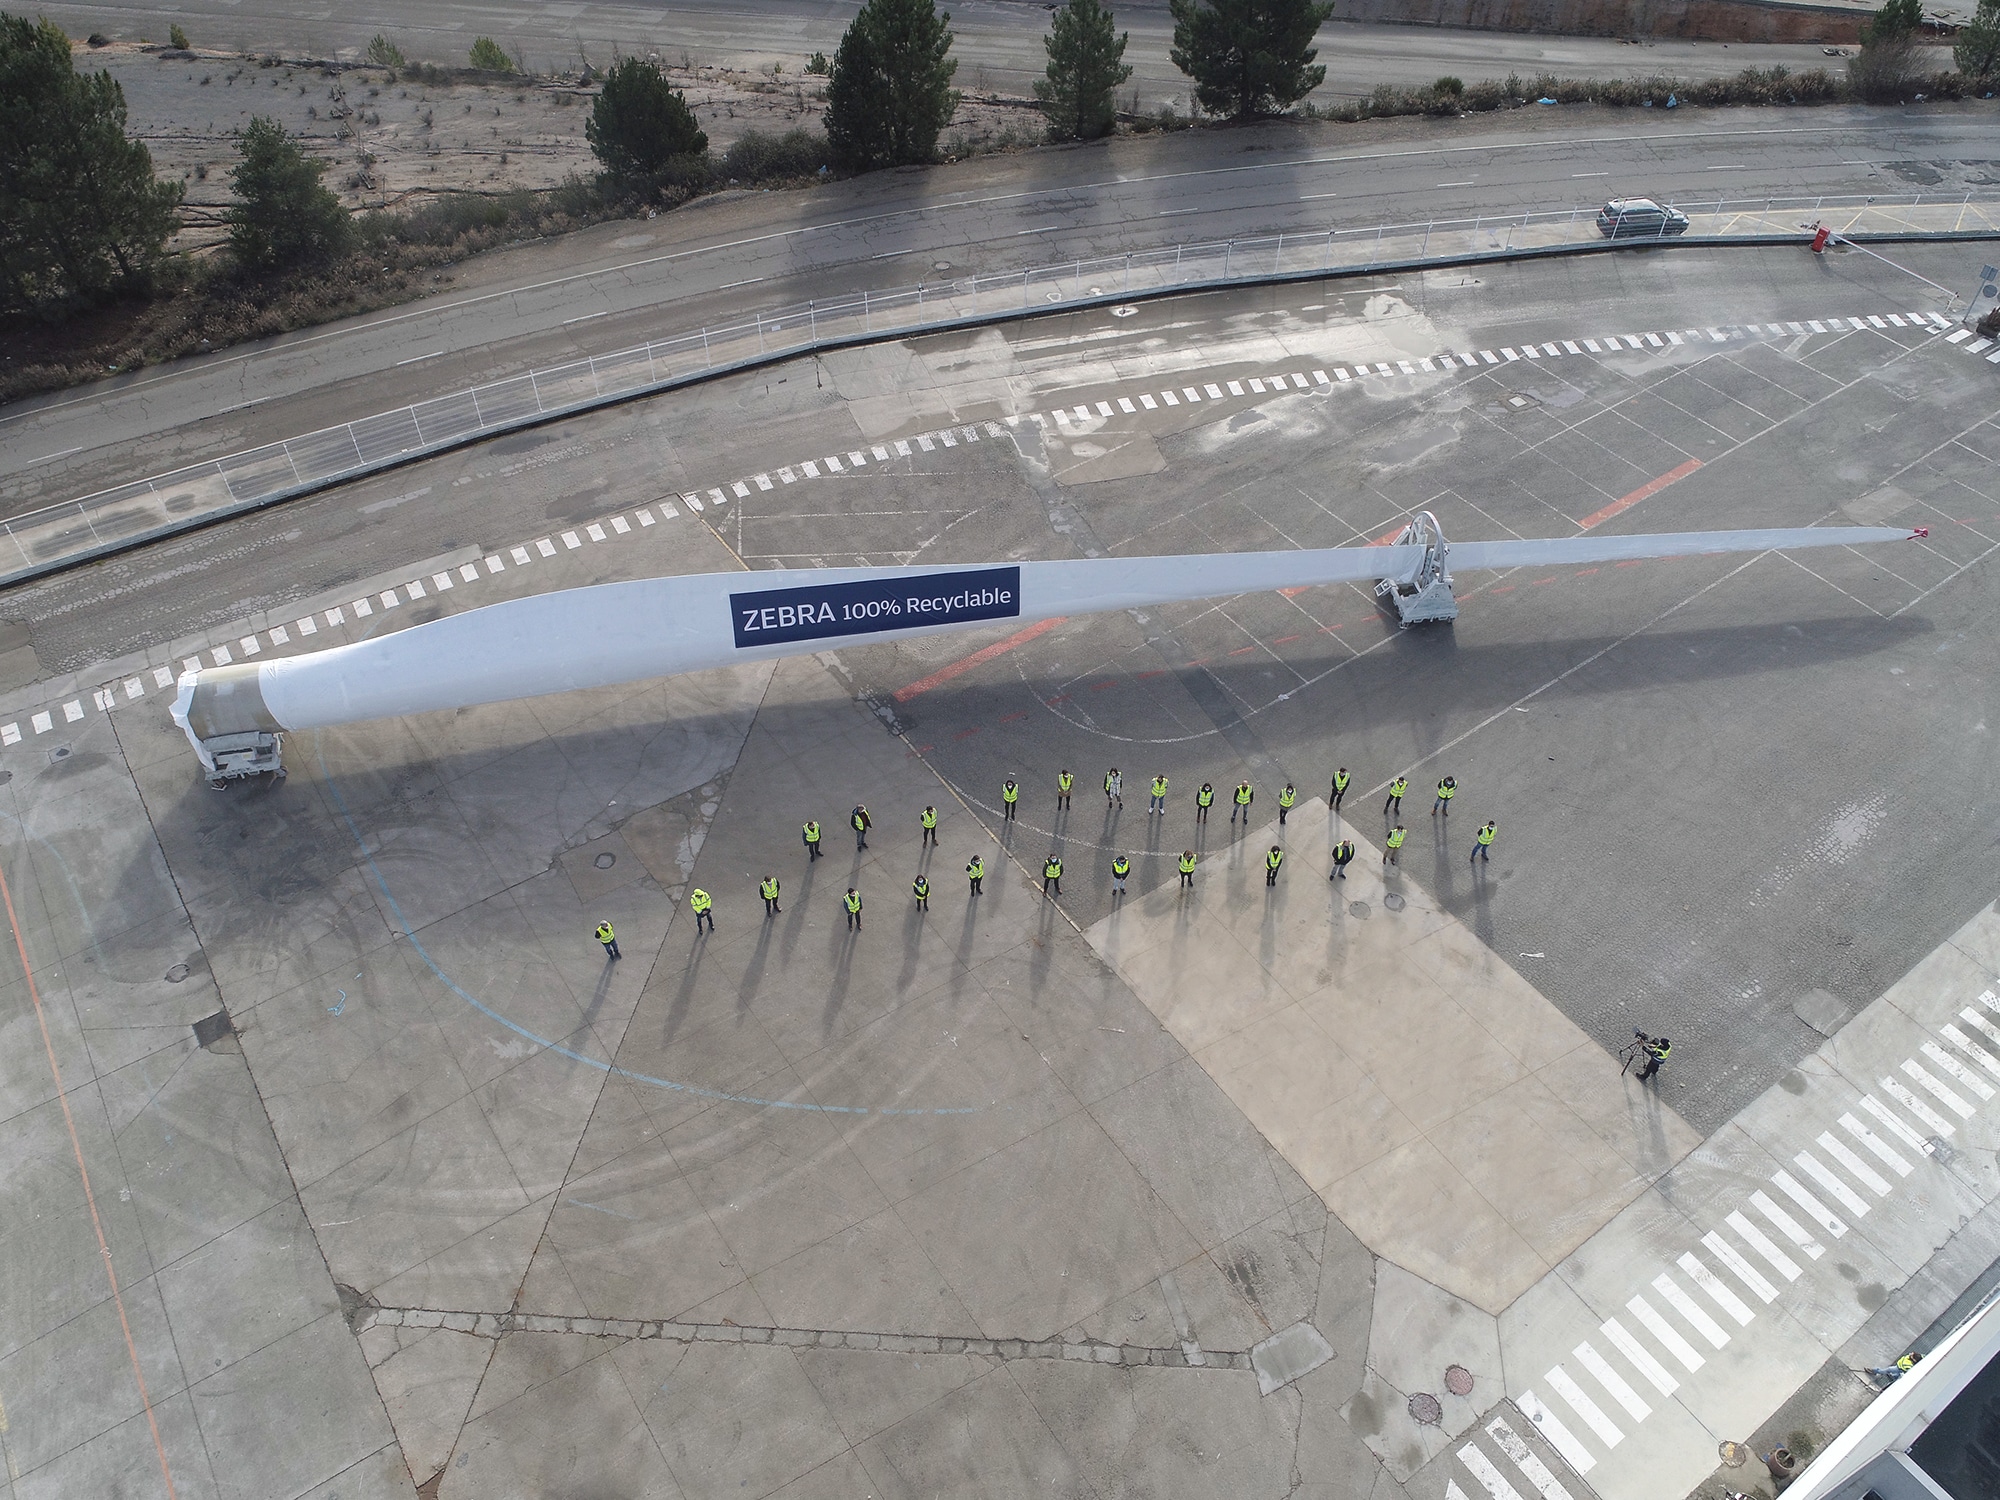
Développer des pales d’éoliennes recyclables grâce à une boucle fermée
Le projet ZEBRA conçoit, fabrique et recycle des pales d’éoliennes thermoplastiques afin de réduire leur impact environnemental et de faire progresser l’économie circulaire dans l’éolien.
Lire l'étude de cas
 Projet France 2030
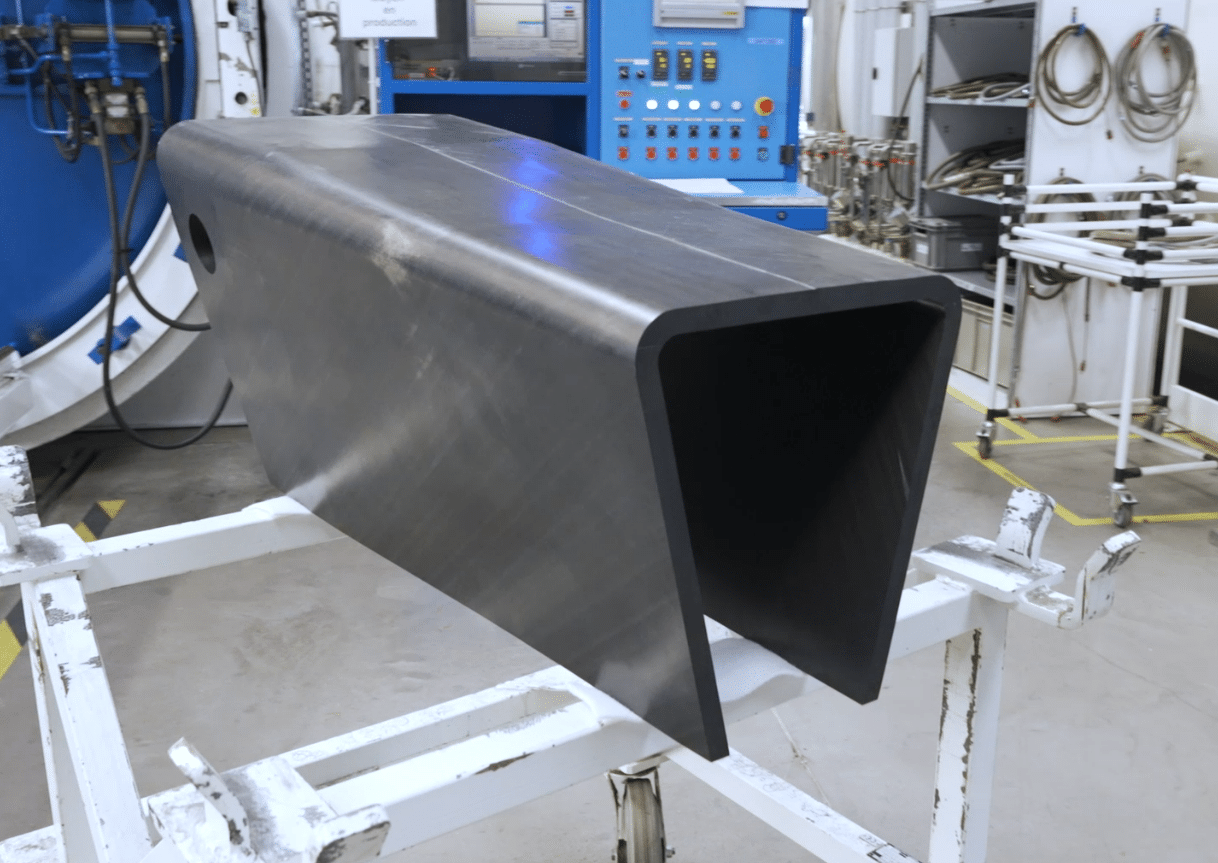
Développer la fabrication de pièces composites thermoplastiques de forte épaisseur pour l’aéronautique
Le projet MATCH développe des procédés innovants de fabrication, de simulation et d'usinage pour produire des pièces composites thermoplastiques performantes, robustes et adaptées aux exigences de l'industrie aéronautique.
Lire l'étude de cas
 Projet France 2030
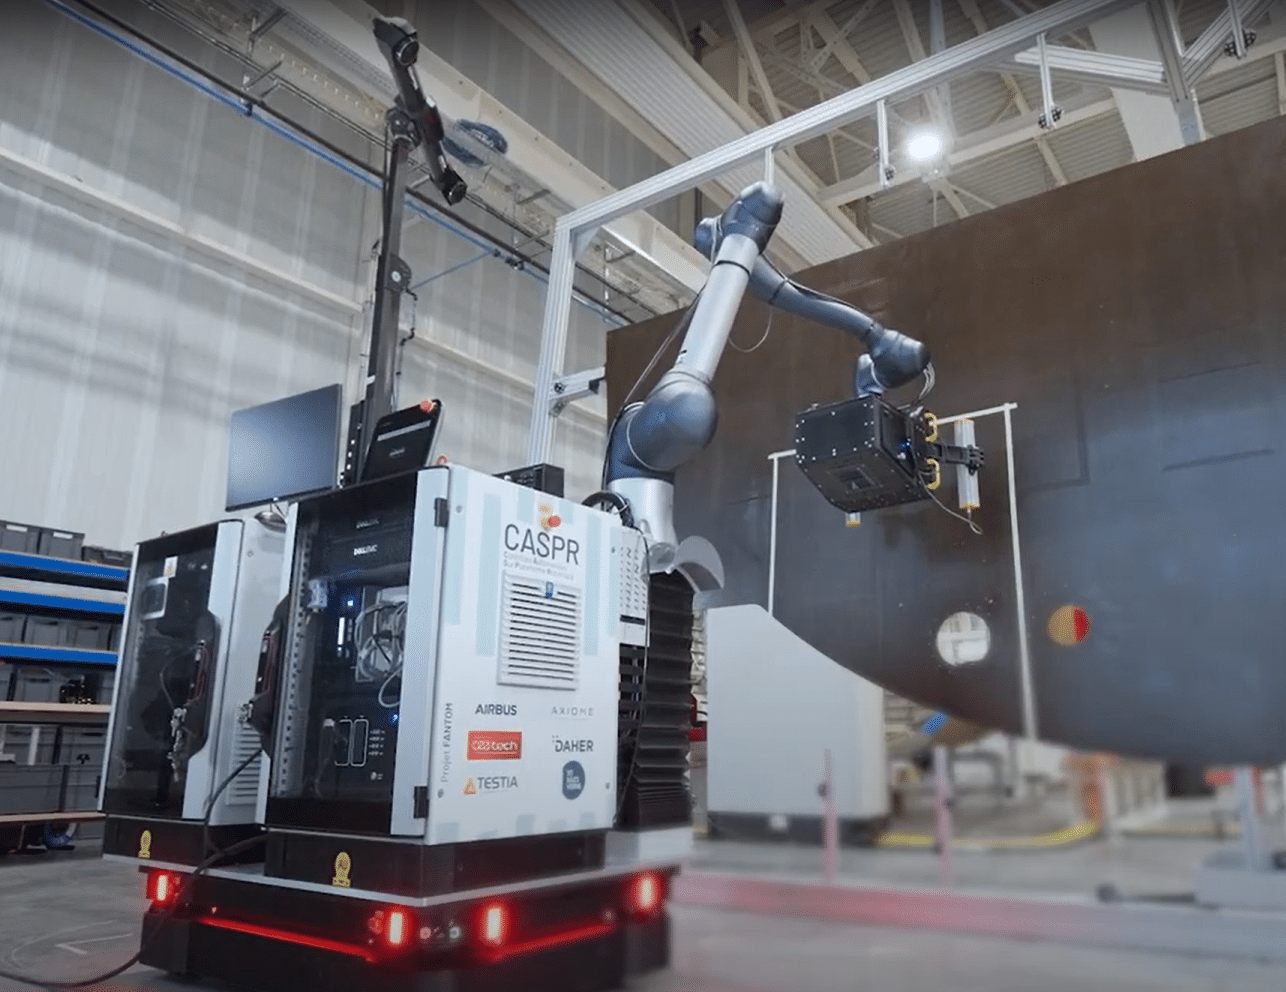
Automatiser le contrôle non destructif des pièces composites grâce à une plateforme robotisée intelligente
Le projet FANTOM développe une plateforme flexible et automatisée de contrôle non destructif pour fiabiliser l'inspection des pièces composites et accompagner la continuité numérique des lignes de production.
Lire l'étude de cas